Eng



DC 모터와 기어 모터: 어느 것이 귀하의 응용 분야에 적합합니까?
 2026.08.19
 업계 뉴스
표준 DC 모터는 빠르게 회전하지만 토크가 낮습니다. 기어 모터 동일한 DC 모터를 기어박스와 쌍으로 연결하여 속도를 토크로 교환합니다. . 애플리케이션이 낮은 RPM에서 부하가 걸린 상태에서 무언가를 들어 올리거나 당기거나 회전시켜야 하는 경우 거의 항상 기어 모터가 더 나은 선택입니다. 냉각 팬과 같은 가벼운 부하로 고속 회전이 필요한 경우 일반 DC 모터가 제대로 작동하고 비용도 저렴합니다.
이 둘 사이의 혼란은 실제로 어느 것이 "더 나은지"에 대한 것이 아닙니다. 이는 모터 출력을 작업의 기계적 요구 사항에 맞추는 것입니다. 다음은 차이점, 각각의 위치, 크기 조정 방법에 대한 실제적인 분석입니다. 소형 기어 모터 처음으로 제대로.
실제로 DC 모터와 기어 모터를 분리하는 요소
DC 모터는 전기 에너지를 회전 운동으로 직접 변환합니다. 모터의 내부 권선 및 전압이 생성하는 속도에 따라 출력 샤프트가 회전합니다. 3,000~12,000RPM 소형 취미용 및 산업용 모터용. 속도는 빠르지만 기계적 이점이 없기 때문에 샤프트의 토크가 낮습니다.
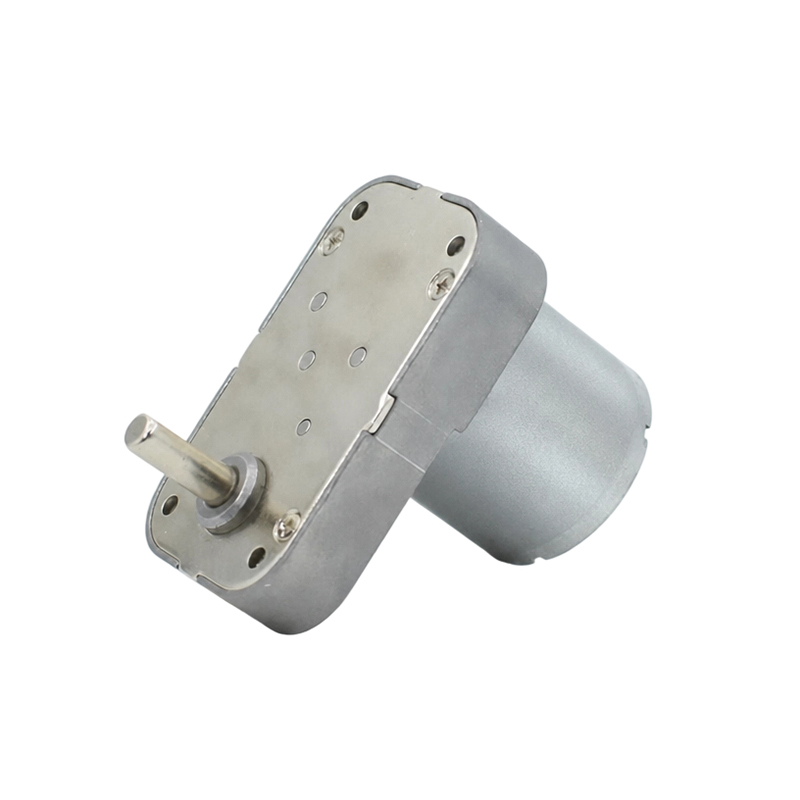
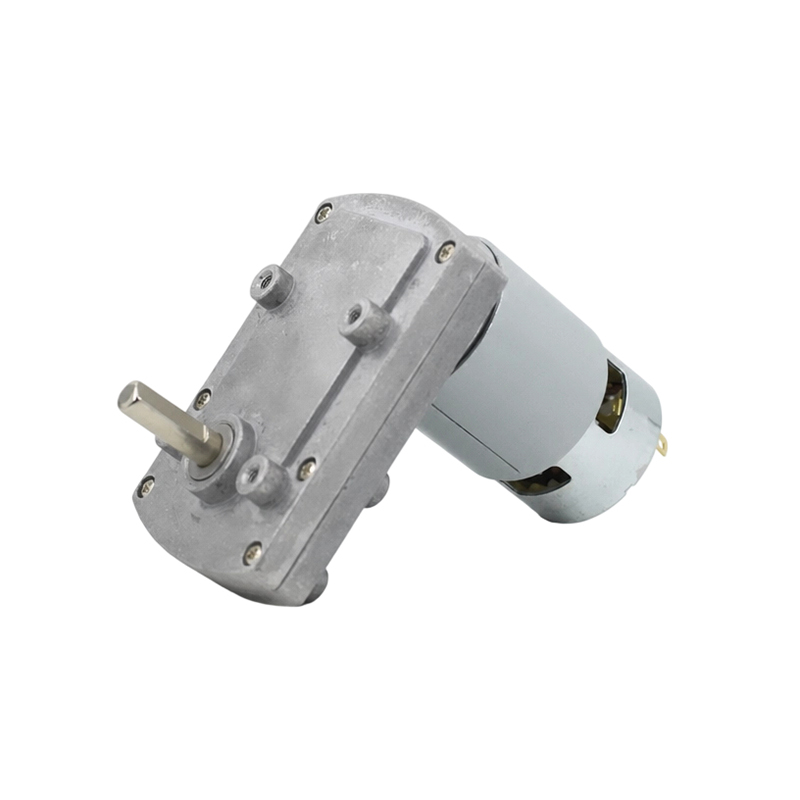
기어 모터는 동일한 회전 샤프트를 가져와 출력이 최종 샤프트에 도달하기 전에 스퍼 기어, 유성 기어 또는 웜 기어와 같은 기어 트레인을 통해 작동합니다. 각 기어 단계는 속도를 줄이고 토크를 비례적으로 증가시킵니다. 자연적으로 10,000RPM으로 회전하는 모터는 100:1 기어박스에서 단 100RPM으로 나올 수도 있지만 대략적인 속도는 100배 더 많은 토크 (기계적 손실 제외, 일반적으로 10-20%).
실제로 이러한 절충안이 중요한 이유
토크는 마찰에 맞서 바퀴를 돌리거나, 게이트를 들어올리거나, 컨베이어 벨트를 구동하는 등 실제로 기계적 작업을 수행하는 것입니다. 낮은 토크로 높은 RPM으로 회전하는 베어 DC 모터는 실제 저항을 만나는 순간 정지합니다. 속도를 낮추면 동일한 모터가 질량과 부하가 있는 물체를 움직일 수 있게 됩니다.
주요 사양의 병렬 비교
아래 표는 기어박스가 장착된 동일한 모터와 비교하여 소형 12V DC 모터의 일반적인 성능 범위를 보여줍니다.
| 사양 | 표준 DC 모터 | 소형 기어 모터 |
|---|---|---|
| 무부하 속도 | 8,000-10,000RPM | 80-150RPM |
| 스톨 토크 | 0.5~1.5kg·cm | 30~80kg·cm |
| 일반적인 효율성 | 75-85% | 60-75% |
| 물리적 크기 | 콤팩트 | 더 길어짐(기어박스 추가) |
| 단가 | 낮은 | 20-60% 더 높음 |
참고하세요 기어비가 증가하면 효율이 떨어집니다. , 각각의 추가 기어단으로 인해 마찰 손실이 발생하기 때문입니다. 10:1 기어박스는 85% 효율을 유지하는 반면, 300:1 유성 기어박스는 50-60%로 떨어질 수 있습니다.
일반 DC 모터가 적합한 경우
응용 분야에서 힘보다 속도가 더 필요하고 부하가 가볍거나 이미 자유롭게 회전하는 경우 기어박스를 건너뜁니다. 일반적인 사용 사례는 다음과 같습니다.
- 토크가 아닌 공기 흐름이 목표인 냉각 팬 및 송풍기
- 소형 드론 및 RC 차량 프로펠러
- 휴대폰 및 웨어러블 기기의 진동 모터
- 로터리 커터나 드릴과 같은 공구용 고속 스핀들
- 이미 시스템의 다른 곳에서 외부 기어링이나 벨트를 사용하고 있는 애플리케이션
이러한 경우 기어박스를 추가하면 실질적인 이점 없이 비용, 크기 및 기계적 손실만 증가합니다.
소형 기어 모터가 추가 비용을 지불할 가치가 있는 경우
소형 기어 모터는 부하가 움직임에 저항할 때마다 더 높은 가격을 얻습니다. 즉, 움직임을 시작하거나 유지하려면 실제 힘이 필요합니다. 일반적인 시나리오는 다음과 같습니다.
- 하중을 받은 상태에서 고정 위치를 들어올리거나 유지해야 하는 로봇 팔 및 액추에이터
- 게이트 오프너를 포함한 창문 및 문 자동화 시스템
- 마찰에 맞서 제품을 이동시키는 컨베이어 시스템
- 정확하고 느린 움직임이 필요한 카메라 짐벌 및 팬-틸트 메커니즘
- 자동 판매기 및 분배 장치
- 배터리 구동식 휠체어 및 이동 장치
실제 크기 조정 예
반경 5cm에서 500g의 하중을 들어 올려야 하는 작은 로봇 팔 관절을 생각해 보세요. 대략 필요합니다 토크 25kg·cm 공동에서. 1kg·cm의 실속 토크를 생성하는 순수 DC 모터는 이를 수행할 수 없습니다. 즉시 정지됩니다. 동일한 모터를 30:1 기어박스와 결합하면 사용 가능한 토크가 약 25-27kg·cm(15% 기계적 손실 고려)가 되는데, 이는 범위에 딱 맞습니다. 이는 소진된 모터와 작동 설계를 구분하는 계산입니다.
올바른 기어비를 선택하는 방법
기어비를 선택하는 것은 추측이 아닙니다. 이는 토크 및 속도 요구 사항을 직접 따릅니다. 다음 기본 프로세스를 사용하세요.
- 부하 중량과 레버 암 거리를 기준으로 출력 샤프트에 필요한 토크를 계산합니다.
- 데이터시트에서 기본 모터의 스톨 토크와 무부하 속도를 확인하세요.
- 필요한 최소 기어비를 추정하기 위해 필요한 토크를 모터의 정격 토크로 나눕니다.
- 기어박스 손실을 고려하고 정지 조건에서 모터 작동을 방지하려면 20-30%의 안전 여유를 추가하십시오.
- 결과 출력 속도가 여전히 애플리케이션의 타이밍 요구 사항을 충족하는지 확인하십시오.
모터를 정지 토크에 너무 가깝게 작동하면 지속적으로 과열 및 조기 고장이 발생합니다. 대부분의 소형 기어 모터 설계는 정격 실속 토크의 50-70%에서 작동할 때 가장 잘 작동합니다. , 부하 변동을 위한 여유 공간을 남겨둡니다.
둘 중 하나를 선택할 때 흔히 저지르는 실수
DIY 및 일부 상업용 디자인 전반에 걸쳐 몇 가지 반복되는 오류가 나타납니다.
- 토크 요구 사항을 완전히 무시하고 전압과 RPM만을 기준으로 모터 선택
- 더 높은 기어비가 항상 더 안전하다고 가정합니다. 과도한 감속은 효율성을 낭비하고 불필요한 크기와 비용을 추가합니다.
- 정밀 응용 분야에서 위치 부정확성을 초래하는 저렴한 기어박스의 백래시를 간과합니다.
- 듀티 사이클 무시 - 간헐적으로 사용하도록 정격된 기어 모터가 계속 작동하면 과열됩니다.
실속 토크와 연속 토크 정격에 대해 제조업체의 데이터시트를 확인하면 설계가 완료되기 전에 이러한 문제를 대부분 피할 수 있습니다.
뉴스
-
브러시 DC 모터 기원 및 물리적 기초 는 브러시 DC 모터 전기에너지를 기계운동으로 변환하는 선구자이며, 그 역사는 현대 산업문명의 발전과 밀접하게 연관되어 있습니다. 이 모터를 깊이 이해하려면 전자기 유도의 가장 기본적인 법칙으로 돌아가야 합니다. 는 브러시 DC 모터 ...
더 읽기 -
요즘에도 여전히 브러시 DC 모터를 사용하는 사람은 누구입니까? 소형 가전제품의 브러시형 DC 모터 브러시리스 모터 기술의 채택이 증가하고 있음에도 불구하고 소형 가전제품은 여전히 브러시 DC 모터의 주요 소비자입니다. 휴대용 선풍기, 전기 면도기, 헤어드라이어, 주방 기기 등의 장치는 단순성, 저...
더 읽기 -
가전제품 및 스마트 장치의 브러시 DC 모터 애플리케이션 가전제품 설계에서 브러시 DC 모터의 역할 브러시 DC 모터 다양한 가전 제품의 설계와 기능, 특히 컴팩트한 크기, 간단한 제어 및 비용 효율적인 모션 솔루션이 필요한 제품에서 중요한 역할을 합니다. 가전제품의 경우 제...
더 읽기
 홈